English
 Español
 Francés
 Русский
 Português
 Deutsch
 한국어


كيفية اختيار هيكل روبوت زراعي
هل سبق لك أن واجهت هذا السيناريو — روبوتك الزراعي أثناء العمل:
على المنحدر، انزلق الجهاز جانبياً وفقد السيطرة على الاتجاه.
في الحقول الرطبة، دارت العجلات بلا هدف، وفقدت القوة، ولم تستطع التحرك للأمام.
بين الصفوف الضيقة، نصف قطر الدوران كبير جداً، مما يسحق المحاصيل، أو يستحيل الالتفاف.
هذه المشكلات ليست بسبب عدم دقة الملاحة أو ضعف الخوارزميات. السبب الجذري يكمن في هيكل الروبوت.
الهياكل التقليدية غالباً ما تعتمد على التوجيه التفاضلي أو أنظمة الدفع المركزية، وهي عرضة للانزلاق ويصعب توجيهها على المنحدرات والأراضي الرطبة والحواف الضيقة.
إذن، ما هو الحل الصحيح؟
اختراق تكنولوجي: توجيه مستقل + دفع مستقل
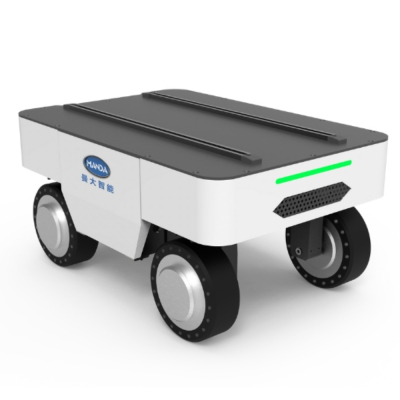
بالنسبة للتضاريس المعقدة في الحقل الزراعي، قمنا بتطوير هيكل الروبوت ذو الدفع الرباعي والتوجيه الرباعي RMP-WL300. كل عجلة مزودة بمحرك مزدوج مستقل، مما يتيح التحكم المستقل والدقيق في سرعة وعزم كل عجلة.
التوجيه المستقل للعجلات الأربع (4WS)
يمكن لكل عجلة من هيكل الروبوت التوجيه بشكل مستقل دون التأثير على الأخرى. يدعم التبديل بنقرة واحدة بين ثلاثة أوضاع للحركة: الجانبي، توجيه أكرمان، والانعطاف في المكان. بفضل نصف قطر الدوران الصغير للغاية والقدرة على الدوران في المكان، يتمتع هيكل الدفع الرباعي بقدرة ممتازة على المرور في الممرات الضيقة وبين صفوف أشجار الفاكهة، كما يتجنب سحق المحاصيل.
الدفع المستقل للعجلات الأربع (4WD)
على المنحدرات والطين والأسطح الزلقة، تتمتع كل عجلة بالتحكم المستقل في السرعة ويمكنها توزيع عزم الدوران ديناميكيًا وفقًا لالتصاق الأرض لضمان القيادة السلسة وتقليل الانزلاق. يتجاوز هيكل الدفع الرباعي قيود هيكل الترس التفاضلي التقليدي الذي لا يمكنه الدوران إلا في أقواس، مما يحسن القدرة على المناورة بشكل كبير في البيئات الضيقة أو المعقدة.
ليست مجرد هيكل، بل منصة متنقلة معيارية.
قابلية ضبط عرض المسافة بين العجلات وقاعدة العجلات.
يعتمد هيكل الدفع الرباعي على هيكل قابل لضبط عرض المسافة بين العجلات وقاعدة العجلات لحل مشكلة تباعد الصفوف غير القياسي الشائعة في العمليات الزراعية. يمكنه التكيف بسرعة مع تباعد الصفوف المختلفة في مناطق الزراعة المختلفة، كما يدعم تخصيص المعلمات لتلبية احتياجات السيناريوهات المحددة.
قابلية توسع ممتازة.
يمكن تجهيزها بمجموعة متنوعة من الأدوات الزراعية مثل الرشاشات، موزعات الأسمدة، المقطورات الناقلة، آلات البذر، وآلات إزالة الأعشاب الضارة. يمكن لهيكل واحد ذو دفع رباعي أن يغطي مجموعة متنوعة من المهام الزراعية، مما يقلل بشكل كبير من معدل تعطل المعدات وتكاليف الاستثمار.
وحدة تحكم مدمجة VCU + بروتوكول اتصال CAN
يحتوي هيكل الروبوت الزراعي على واجهة قياسية محجوزة، تدعم طرق ملاحة متعددة مثل بيدو، الليزر، والتتبع.
هذا يعني أن RMP-WL300 ليس مجرد هيكل دفع رباعي، بل هو أيضًا منصة تطوير روبوت مفتوحة تدعم البرمجة المخصصة.
قيمة التطبيق
تعمل قاعدة الروبوت ذات الدفع الرباعي والتوجيه الرباعي RMP-WL300 على تحسين القدرة على المناورة والمرونة والثبات للروبوتات الزراعية بشكل كبير على الأراضي غير المستوية. يمكنها العمل بسلاسة على المنحدرات الشديدة أو الأراضي الرطبة أو التلال الضيقة، مما يجعلها مناسبة للعمليات الزراعية التي تتطلب قدرة عالية على التكيف مع التضاريس، مثل إزالة الأعشاب بالليزر والرش الدقيق والنقل بين الصفوف.
إذا كنت تواجه المشكلات التالية:
الانزلاق الجانبي على المنحدرات، والغوص في الأراضي الرطبة، وتلف المحاصيل في الصفوف الضيقة — تواجه الآلات الزراعية الحالية صعوبة في التكيف مع التضاريس المعقدة.
تطوير روبوتات الرش وإزالة الأعشاب بالليزر — يلزم وجود منصة روبوتية خارجية معيارية تدعم التطوير الثانوي.
نقص هيكل الدفع الرباعي والتوجيه الرباعي المرن — يصعب التغلب على الاختناقات في الأجهزة الخاصة بالمشروع.
يمكننا مساعدتك في حل هذه المشكلة.
خضع هيكل الدفع الرباعي RMP-WL300 لعدة تكرارات وتحديثات وتم اختباره في تطبيقات زراعية واقعية. لا تتردد في الاتصال بنا للحصول على المواصفات التفصيلية أو الدعم الفني.