English
 Español
 Francés
 Русский
 Português
 Deutsch
 한국어


كيف يمكن لهيكل الدفع الرباعي والتوجيه الرباعي أن يحل مشكلة الانعطاف للروبوتات الزراعية؟
في مسيرة تطور الروبوتات الزراعية من مرحلة "القابلية للاستخدام" إلى مرحلة "الفعالية"، هناك عائق تقني يلاحق هذه الصناعة: الانعطاف. فعندما تنعطف الآلات الزراعية التقليدية في الحقل، لا تتطلب نصف قطر انعطاف كبيرًا فحسب، بل تسبب أيضًا ضغطًا شديدًا على التربة وأضرارًا مادية للمحاصيل في نهايات الحقول. وتتفاقم هذه المشكلة عندما ينتقل بيئة العمل إلى البيوت البلاستيكية أو المنحدرات التلية أو البساتين ذات الممرات الضيقة. وقد أظهرت الدراسات أن الانعطاف المتكرر للآلات الزراعية يمكن أن يدمر بنية التربة المتكتلة، مما يؤدي إلى انخفاض نفاذية المياه ويمنع الأكسجين والماء من الدخول الفعال إلى التربة، وبالتالي يؤثر على النمو الطبيعي للمحاصيل.
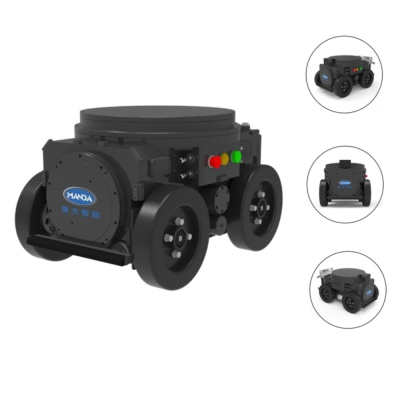
لحل هذا التحدي في الدوران، تم تطوير المنصة المتنقلة للروبوت رباعية الدفع ورباعية التوجيه RMP-WL300. تدعم المنصة التبديل بنقرة واحدة بين ثلاثة أوضاع حركة: الجانبي، وأكرمان، والدوران في المكان، مما يمكن الروبوتات الزراعية من "المشي جانبيًا" مثل السرطانات. يمكنها التكيف بمرونة مع السيناريوهات المعقدة مثل الطرق الضيقة في البساتين والمنعطفات المنحدرة، مما يحسن بشكل كبير من القدرة على الحركة والتغطية التشغيلية.
الآلات الزراعية التقليدية: كل دورة هي "ضرر" للأرض
تحت منطق التصميم الميكانيكي التقليدي، تظهر طريقة دوران الآلات الزراعية ثلاث نقاط ألم رئيسية:
تلف بنية التربة: الدوران المتكرر للآلات الزراعية الكبيرة في الحقل يسبب انضغاط التربة، مما يؤثر على جودة الحراثة ويضر بنمو المحاصيل.
أضرار سحق المحاصيل: تتطلب الآلات الزراعية التقليدية فرقًا كبيرًا في الفرق بين العجلات الخارجية عند الدوران، مما قد يؤدي بسهولة إلى سحق المحاصيل على حافة الحافة، مما يؤدي إلى انخفاض الإنتاجية.
تخطيط المسار غير الفعال: لاستيعاب نصف قطر دوران الآلات الزراعية التقليدية، يجب على مناطق الزراعة تخصيص مساحة كبيرة من "مساحة الدوران"، مما يقلل من استخدام الأراضي.
اختراق تقني: التبديل بنقرة واحدة بين ثلاثة أوضاع حركة
لمعالجة هذه التحديات، يعتمد هيكل الروبوت الزراعي المعياري تصميم توجيه رباعي العجلات ودفع رباعي، مما يحل هذه المشكلة من جذورها.
الحركة الجانبية: في نهاية دفيئة أو بستان مزروع بكثافة، يمكن تبديل هيكل الدفع الرباعي إلى الوضع الجانبي، ويمكن نقل المعدات بأكملها أفقيًا، مثل السلطعون، إلى الصف التالي من العمل.
الدوران في المكان: على المنحدرات أو الحقول الضيقة، يسمح التوجيه بأربع عجلات للمعدة بالدوران في المكان مع مركز الهيكل كمركز، مما يتجنب الدفع الجانبي للعجلات على التربة ويحمي بنية الأراضي الزراعية بفعالية.
التوجيه من نوع أكرمان: زاوية دوران العجلة الداخلية أكبر من زاوية العجلة الخارجية، مما يجعل الروبوت أكثر مرونة عند التحرك بين الصفوف، ويقلل بشكل فعال من تلف الشتلات وضغط التربة، ويتيح له التعامل بسهولة مع البيئات الضيقة والمعقدة.

تسريع التطوير: تجاوز الهيكل، التركيز على التطبيقات
يتطلب التغلب على تحديات تطوير ومطابقة الخوارزميات الأساسية والأجهزة للتوجيه المستقل بأربع عجلات من الصفر عادة دورة تطوير طويلة ويحمل مخاطر تقنية. يحتوي RMP-WL300 على وحدة تحكم VCU مدمجة ويدعم بروتوكول الاتصال CAN. إنه ليس مجرد هيكل بعجلات، بل منصة روبوتية متكاملة.
للمطورين، هذهأربع هيكل قيادة العجلات يسمح لهم بتركيز موارد البحث والتطوير على الوحدات العليا مثل الإدراك البيئي، وخوارزميات الذكاء الاصطناعي، والمؤثرات النهائية، والتحكم في ذراع الحصاد.
بالنسبة للمؤسسات البحثية أو مجمعي الأنظمة، فإن اعتماد منصة روبوتية متنقلة بقدرات "شبيهة بالسلطعون" يعني أنهم يستطيعون تخطي مرحلة التحقق من الهيكل وإجراء اختبارات ميدانية سريعة لسيناريوهات التطبيق، مما يقلل بشكل كبير من دورة تطوير الروبوتات الزراعية.
مع تحول الإنتاج الزراعي نحو الدقة والبنية التحتية، تنتقل الروبوتات الزراعية من "الحقول" إلى "المرافق" و"البساتين". في هذه العملية، تصبح منصةالروبوت المتنقلة ذات التوجيه الرباعي والدفع الرباعي منصة تقنية رئيسية لدفع الروبوتات الزراعية من "القابلة للاستخدام" إلى "الفعالة".